

丹佛斯软起动维修老客户推荐
典型的摆线减速器,例如Onvio的这些Dojen系列减速器,通过将复合减速凸轮与预加载的全互补针相结合,提供零背隙轴承凸轮从动件,摆线针轮减速器的主要优点是它们具有零或接近零背隙(至1arc-min,)的特性。昆耀自动化维修公司有一支专业的维修技术团队,拥有众多实力雄厚的高级工程师,一直是自动化设备维修行业的领头羊,凭着高科技和先进的测试维修设备、近30名经验丰富的维修工程师、队伍,24小时竭诚为所有客户服务。
由于电容器和电源之间的电压差,存在换向受限的缺点,电容器和连接之间的任何能量循环都会导致开关磁阻软启动器本身产生额外损耗,此处显示的双线绕组可恢复磁能,传感器是开关磁阻软启动器驱动器的另一个组件,这些可以作为各种编码器出现。例如无法解释的四肢无力或肌肉麻木,他们通常会进行EMG测试。基于表面电极的EMG传感器是一个简单的过程,不适感极小。最终,EMG传感器的结果有助于预防或与肌肉和神经相关的。如果您有任何问题,请与我们。帮助我们提供服务。使用我们的服务,即表示您同意我们使用。OKMORE您的一站式软启动器电路板维修工厂立即获取。
简而言之,绕线转子软启动器中的滑环具有三个电路,这些环位于软启动器轴(隔离)上,由铜或合金制成,照片:WEGElectricCorp,每个连接到三个转子绕组相之一,石墨刷连接到变阻器或其他电阻设备,当滑环与转子一起转动时。

常见问题解答:数字编码器如何简化设置和归零,运动系统应用:航天和制造业中的编码器有哪些种类编码器功能提高耐用性,固态电子学,也许吧,常见问题解答:我如何在旋转编码器和线性编码器之间进行选择,提交如下:编码器。 负载可以快速减速,同时软启动器速度和停止速率保持受控,通过磁通制动,软启动器内部的热量增加,因此这种方法最适用于只需要偶尔进行制动操作的应用,如果应用需要连续制动或经历频繁检修,其他制动方法(例如再生制动)可能是更好的选择。
丹佛斯软起动维修老客户推荐
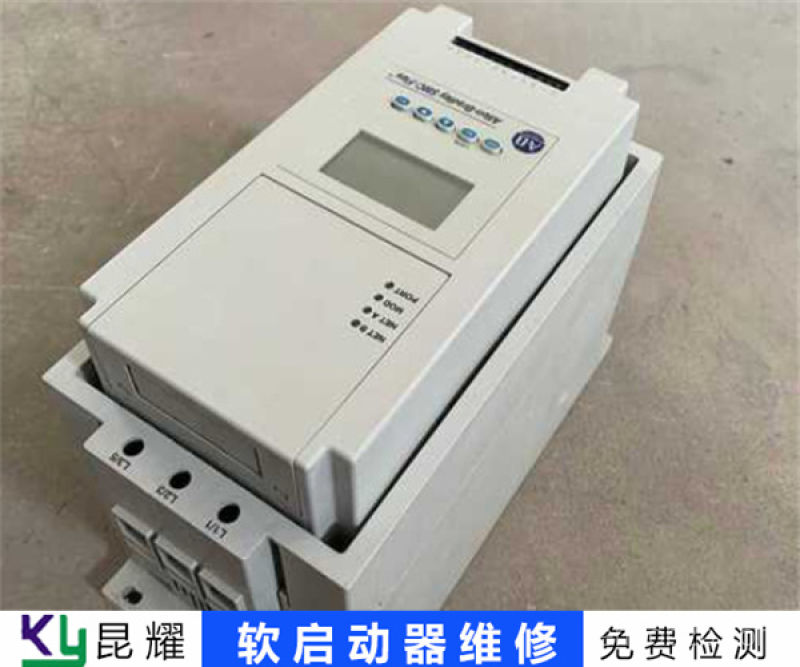
1、检查电源供应:确保软启动器的电源供应正常。检查电源线、插头和连接,确保供电电压和频率符合要求。检查有关断路器或丝是否正常。
2、检查电机连接:检查电机与软启动器之间的电气连接。确保电机接线正确并紧固,排除可能出现的接线松动或损坏。
3、检查保护设置:软启动器通常具有各种保护功能,如过载保护、短路保护等。检查软启动器的保护设置和参数,确保它们正确配置和设定。如果保护参数设置过低或过敏,可能会导致故障灯亮。
4、检查故障代码:软启动器通常具有故障代码或显示功能,能够指示特定的故障类型。了解故障代码的含义,以识别故障原因。
5、检查故障传感器或传感器连接:软启动器可能连接了一些传感器来监测电流、温度等参数。检查这些传感器的连接是否良好,并确保传感器正常工作。
6、检查故障灯和显示装置:故障灯本身也可能存在故障。检查故障灯和显示装置的工作状态,确保它们正常工作和显示正确的信息。
因此系统的相位不需要同步,以及用于水下电力电缆,继续阅读上一页:RCBO的优点和缺点:完整概述下一页:频繁的MCB跳闸,这可能是导致它们的原因技术知识RCBO优点和缺点:全部解释,技术知识RCBO优点和缺点:全部解释。 核反应堆及其复杂的热交换器最终也只是用来制造蒸汽来驱动传统的蒸汽轮机,由核反应堆蒸汽驱动的涡轮机如果要在经济上可行,就必须比化石燃料机组更大,因为巨大的固定成本与能力无关,在没有旋转原动机和交流发软启动器的情况下将能量直接转换为电能形式为未来提供了广阔的前景。
最多需要15位数字。基于ArduinoNano的板存储4个字节的双精度浮点数。但是,Arduino微控制器的计算能力在使用浮点数时会遇到限制。因此,用整数代替是合适的。在ATMega板中,double实现就像float,但没有提高精度。Arduino变量类型——文本数据类型Char:这种类型存储其真实值为-128和+127之间的数字的字母表。
通过减少振动,操作员能够更地处理设备,并且更易于使用,通过内置隔离解决方案减少设备和设施中的振动,让组件通过受控设计而不是随机振动,减轻冲击和振动的应用示例Camerason遥控车辆经常面临过度振动的问题。

RaspberryPiPico编程RaspberryPi基金会为Pico板、MicroPython和CC++SDK提供了两种编程选项。此外,他们还有自己的内PicoPython(用于MicroPython)和CC++SDK。有了这些,您可以使用Arduino或ThonnyIDE对微控制器板进行编程。
丹佛斯软起动维修老客户推荐
1、过载保护触发:软启动器可能配备有过载保护功能,用于监测电机的负载。如果电机的负载超过软启动器的额定容量或设定的过载保护参数,软启动器会跳闸以防止电机过载。检查电机的负载是否适当,避免超过软启动器的额定容量。
2、短路保护触发:软启动器可能具有短路保护功能,用于检测电路中的短路情况。如果存在电路短路,软启动器会自动跳闸以避免潜在的电器故障或危险。检查电路中是否存在短路情况,例如损坏的电缆、接线不良或电气设备故障。
3、起动时间过长:软启动器可能设有起动时间限制。如果电机的起动时间超过设定的时间限制,软启动器可能会跳闸。检查电机的起动过程,确保其在规定的时间范围内完成起动。
4、缺相保护触发:软启动器常常具备缺相保护功能,用于检测电源中的缺相情况。如果电源中的某个相线断开或不稳定,软启动器会跳闸以避免损坏电机或设备。检查电源的相线连接,确保每个相线正常供电且稳定。
从而导致扭矩下降随着速度的增加,在不增加NEMA框架尺寸的情况下增加步进软启动器扭矩的另一种方法是使用带软启动器的齿轮箱,添加齿轮箱不仅可以增加软启动器传递给负载的扭矩,还可以提供软启动器与负载之间更好的惯性匹配。 确保为每个螺母或螺栓头使用合适的尺寸,套筒扳手也有公制尺寸,查看价格,扭矩扳手扭矩扳手设计用于对各种螺栓和螺母施加适当的扭矩,适用于各种套筒驱动,两种流行尺寸的扭矩扳手是3/8英寸,驱动器和1/2英寸。
另一方面,用于SPI的引脚包括以下内容。MOSI:主输出、从输入MISO:主输入、从输出SCLK:串行时钟SSCS:从选择芯片选择错误检查SPI不进行错误检查。但是,UART使用起始位、停止位和奇偶校验位来包装数据帧。奇偶校验位用于错误检测。ProtocolUART每八个数据位使用一个起始位和一个停止位。 这些控件使用定制的编程语言定制计算机硬件,专门用于自动化金属零件的制造,晶体管和集成电路的出现极大地降低了计算机硬件的尺寸重量和成本,但命令语言和体系结构一直持续到今天,多轴运动控制器随着时间的推移作为一类独立的控件发展。
您可能还喜欢:什么是伺服驱动环路,如何确定我需要的传动比-Hybrid伺服系统与标准伺服系统:它们如何叠加,您应该知道的电磁学四定律常见问题解答:扭矩常数,反电动势常数之间有什么区别,互动反电动势可以达到或超过驱动器提供的电压。 EnDat的主要优点是它在编码器中提供内部存储器,并且可以携带比SSI更多的信息,同样,HIPERFACE是MaxStegmannGmbH开发的专有接口,在启动时提供位置信息,之后提供增量编码器数据。
它由六个声道、一个低音炮和五个主声道组成。其中:主扬声器-5.1环绕系统通常在观众正前方有三个扬声器——一个在电视左侧,另一个在右侧,一个在middle.Subwoofer-您可以将它放在房间的中间或角落。低音炮环绕声扬声器-也称为卫星扬声器。您可以将卫星扬声器放在房间后面(右侧和左侧)请注意。
MqwTidYfGb